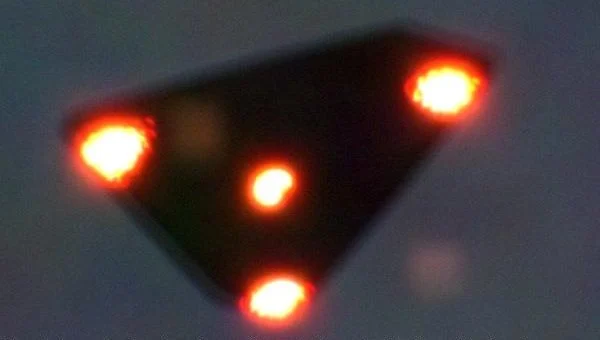
Навколо основної цілі на військовому IR-відео постійно з’являлися інші дрібні області контрасту
PR111 показує одну основну ціль, яку стабільно тримає auto-track, але поруч періодично з’являються дрібніші області контрасту. Для непідготовленого глядача це легко виглядає як «супровід» основного UAP.
Додаткові точки входять і виходять із кадру без очевидної спільної траєкторії.
Чому кілька точок не завжди означають формацію
Причиною можуть бути інші літаючі об’єкти, хмари, птахи, noise spikes або наслідки цифрової обробки. Сенсорний шум особливо помітний на високому gain.
Поява кількох сигналів в одному кадрі не доводить їхнього фізичного зв’язку.
Для дрібних secondary targets важливо оцінювати частоту false positives самого алгоритму. Якщо tracking-система регулярно підхоплює шумові піки, частина «супутніх об’єктів» може бути суто цифровою.
Що перевіряти далі
Щоб говорити про formation, потрібна корельована швидкість, збереження взаємної відстані та незалежне підтвердження кількох треків.
Алгоритмічний аналіз усіх точок у часі може показати, чи вторинні сигнали мають стійкі траєкторії або виникають випадково як шум.
Кілька UAP-плям на одному екрані не є підтвердженням спільного або неземного походження.
Якщо вторинні точки з’являються з однаковою частотою в інших ділянках кадру, це може бути фоновою властивістю сенсора. Реальні супутні цілі мали б утворювати більш послідовні траєкторії.
Для кейсу «PR111 secondary IR targets» окремо варто оцінити фонову частоту випадкових контрастних точок поза основною ціллю. Це допоможе перевірити, чи secondary targets виникають частіше, ніж звичайний шум сенсора. Фоновий рівень false positives показує, наскільки незвичними є дрібні супутні точки насправді.
Для аналізу «PR111 secondary IR targets» найкраща стратегія — починати з найпростішої перевірюваної гіпотези й лише потім переходити до рідкісніших сценаріїв. Такий порядок не применшує незвичність спостереження, а робить висновок стійкішим.
Для PR111 корисно побудувати heatmap усіх випадкових контрастних точок у кадрі. Якщо secondary targets розподілені рівномірно по сенсору, це більше схоже на шум; якщо стабільно групуються біля основної цілі, потрібен окремий аналіз.