Електронна шкіра для протезів відчуває температуру й тиск із набагато вищою просторовою точністю
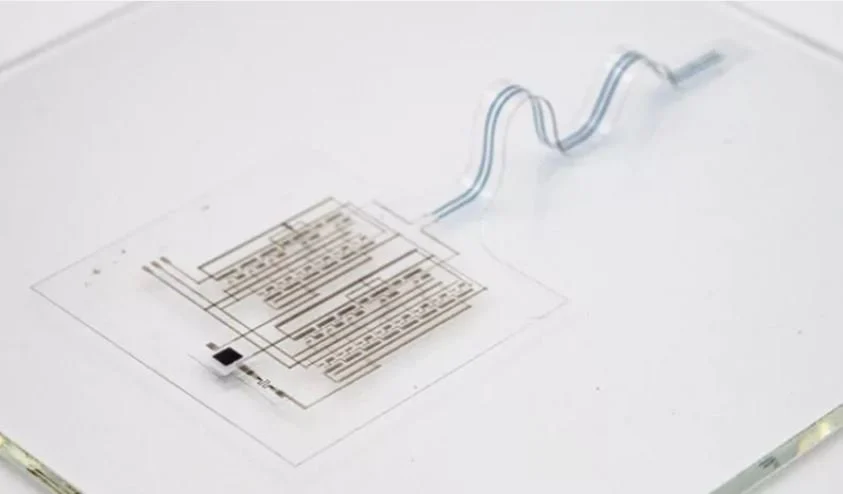
Washington State University розробив e-skin, яка одночасно відчуває тиск і температуру та має приблизно вдесятеро дрібніший масштаб детекції, ніж поширені комерційні glove sensors.
Для протеза просторова точність сенсора визначає, чи можна відрізнити контакт кінчиком пальця від натискання збоку. Грубий масив дає лише загальну силу, тоді як щільна e-skin формує карту, ближчу до природного тактильного поля. Додавання температури робить інформацію багатовимірною і кориснішою для безпечного захоплення предметів.
Від e-skin сигналу до відчуття користувача
Щільний масив формує просторову карту контакту — не лише факт дотику, а локалізацію, силу та температуру. Це важливі складові реалістичного tactile feedback.
Сам сенсор не «повертає дотик» — він лише створює дані. Наступний шар системи має стиснути тисячі пікселів у сигнал, який можна передати нервам або шкірі користувача електричною, вібраційною чи іншою стимуляцією. Тут виникає проблема bandwidth: біологічний канал не прийме сирий потік усіх датчиків.
Практичний сенс і наступні кроки
Крім протезування, подібні поверхні потрібні гуманоїдним роботам, медичним маніпуляторам і системам безпечної взаємодії з людиною.
Роботам простіше: вони можуть напряму використати карту тиску і температури в контролері. Тому e-skin, імовірно, швидше з’явиться у manipulation systems, ніж у повністю сенсорних протезах. Але саме роботизовані застосування можуть здешевити масове виробництво великих тактильних матриць для медицини.
Сенсорна шкіра ще не відновлює відчуття сама по собі: потрібні нейроінтерфейси, алгоритми кодування та тривалі клінічні дослідження.
Для користувача протеза температура може мати захисну функцію ще до появи «природного» відчуття. Система здатна попередити про надто гарячий предмет або автоматично послабити захват. Тому e-skin може приносити практичну користь поетапно: спершу як machine safety layer, а вже потім як канал нейросенсорного feedback.
Окремою метрикою для цієї розробки стане кодування тактильного feedback. Саме її варто порівнювати між наступними поколіннями прототипів, бо вона покаже, чи зберігається перевага після переходу від одиничного експерименту до тривалої роботи в системі з реальними зовнішніми навантаженнями.