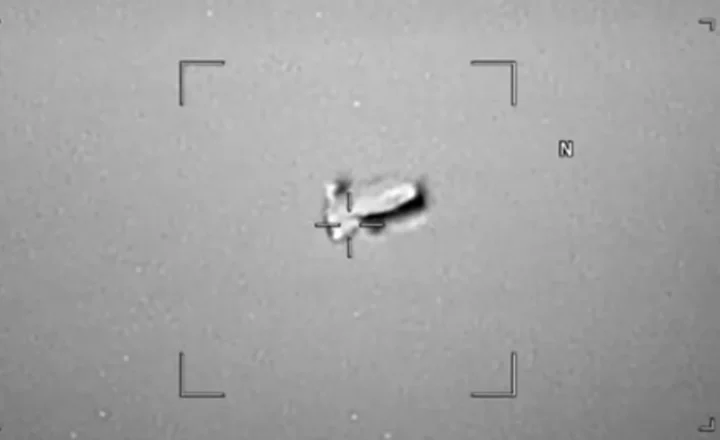
17-хвилинне відео «формації над Перською затокою»: на максимальному zoom ціль майже губиться в зерні зображення
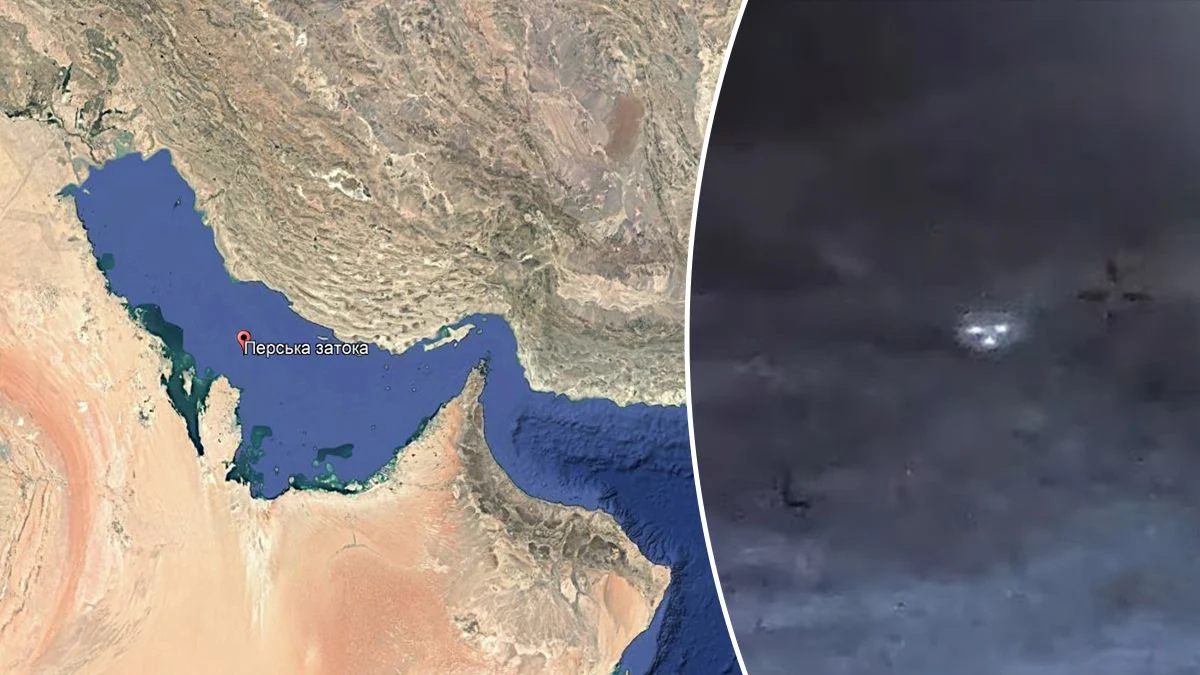
PR098 триває близько 17 хвилин і є одним із довших оприлюднених UAP-записів. Проте тривалість не гарантує високої якості: на сильному збільшенні сигнал місцями майже не відрізняється від цифрового зерна.
Оператор багаторазово змінює zoom і намагається втримати слабку область контрасту.
Коли сигнал наближається до шуму
Коли ціль наближається до noise floor сенсора, окремі пікселі шуму можуть бути не менш яскравими, ніж сам сигнал. Подальше збільшення робить цю проблему помітнішою.
Довгий запис корисний для траєкторії, але не перетворює слабкий сигнал на детальне зображення.
Слабкий сигнал у довгому ролику створює ще одну проблему — confirmation bias. Після того як оператор «побачив» ціль, він може продовжувати стежити за випадковими шумовими структурами в очікуваному місці.
Де проходить межа доказів
Без чіткої межі між signal і noise будь-яка інтерпретація форми стає ненадійною.
Статистичне накопичення кадрів і tracking можуть покращити співвідношення сигнал/шум, якщо ціль рухається передбачувано й raw data збережені.
Довжина відео сама по собі не робить UAP доказом позаземного походження.
Temporal averaging може посилити реальний слабкий сигнал, бо він рухається послідовно, тоді як випадковий noise не має сталої траєкторії. Такий аналіз можливий лише за наявності сирих кадрів без надмірної компресії.
Для кейсу «PR098 Persian Gulf formation» окремо варто застосувати temporal averaging до сирої послідовності кадрів. Це допоможе перевірити, чи слабкий сигнал має стійку траєкторію, відмінну від випадкового цифрового зерна. Реальний слабкий сигнал накопичується послідовно, тоді як випадковий noise не має стабільного шляху.
Матеріал «PR098 Persian Gulf formation» добре ілюструє принцип сенсорної обережності: алгоритм відображення може змінювати контур, контраст і навіть кількість видимих максимумів без будь-якої зміни фізичного об’єкта.
PR098 можна аналізувати методом stack-and-track: кадри вирівнюють за прогнозованою траєкторією слабкої цілі й накопичують сигнал. Реальний об’єкт має посилюватися при такому складанні, тоді як випадкове цифрове зерно частково взаємно компенсується.